从触碰开始,
理解真实世界。
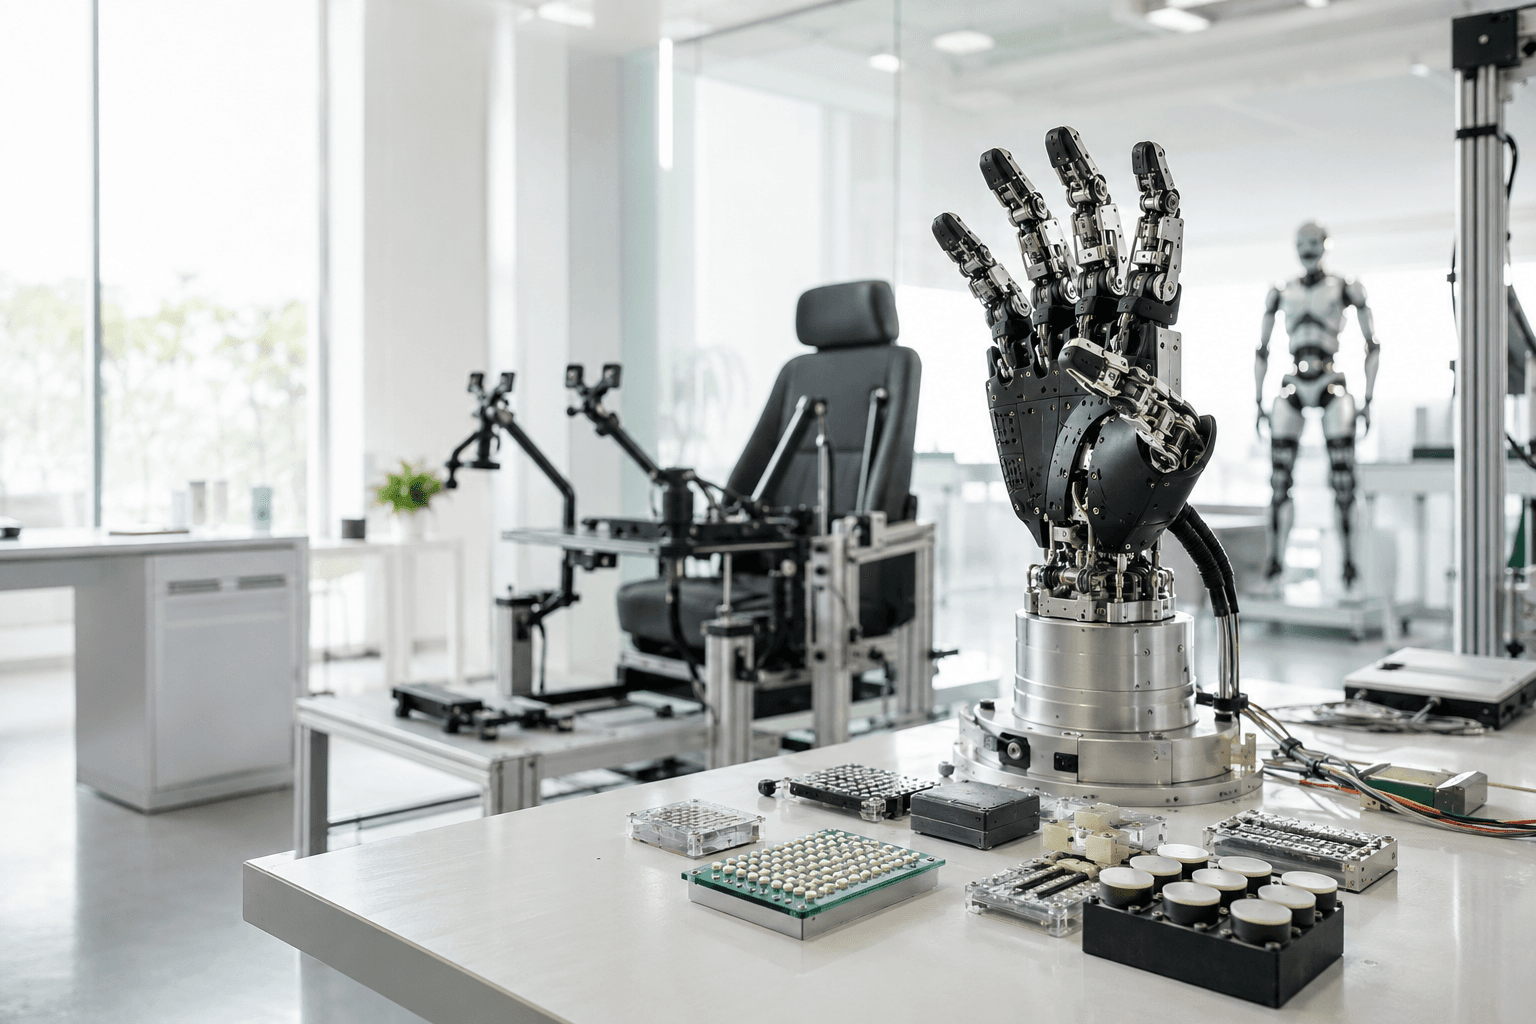
我们聚焦具身智能中的真实交互问题:如何触碰、如何感受、如何控制,以及如何让复杂系统离开实验台后依然可靠。
116.316° E
不包装产品叙事,只诚实归档正在发生的研究、装置、论文与日常。
研究方向
不是彼此孤立的课题,而是一条从感知、控制到真实交互的完整技术链。
灵巧操作
从五指机构、驱动器到抓取策略,让机器人处理柔软、易碎与未知物体。
成员背景介绍
不同学科、不同性格和不同赛场经验,在同一张实验台上汇成一支愿意把难题拆开、把系统做实的队伍。
有人负责把方向看远,
也有人负责把螺丝拧紧。
我们更像一支长期并肩作战的队伍:有人盯住结构与力学,有人守住电流与时序,有人把模型、控制和运维接成闭环。会议里可以为一个螺丝争半小时,实验台前也能在一句“我来接着试”之后迅速并肩;大家把各自的专长交给彼此,最后交付一台真正会工作的机器。
机械、硬件、嵌入式、运控和软件算法的交叉接口,负责让不同模块最终说同一种工程语言。
学术路线、模型设计与计算机系统的核心负责人,擅长把复杂问题讲清楚,也把它算明白。
团队协同与基础设施的稳定器,守住运维、交付和那些让实验可以持续发生的细节。
RoboMaster 机器人竞赛
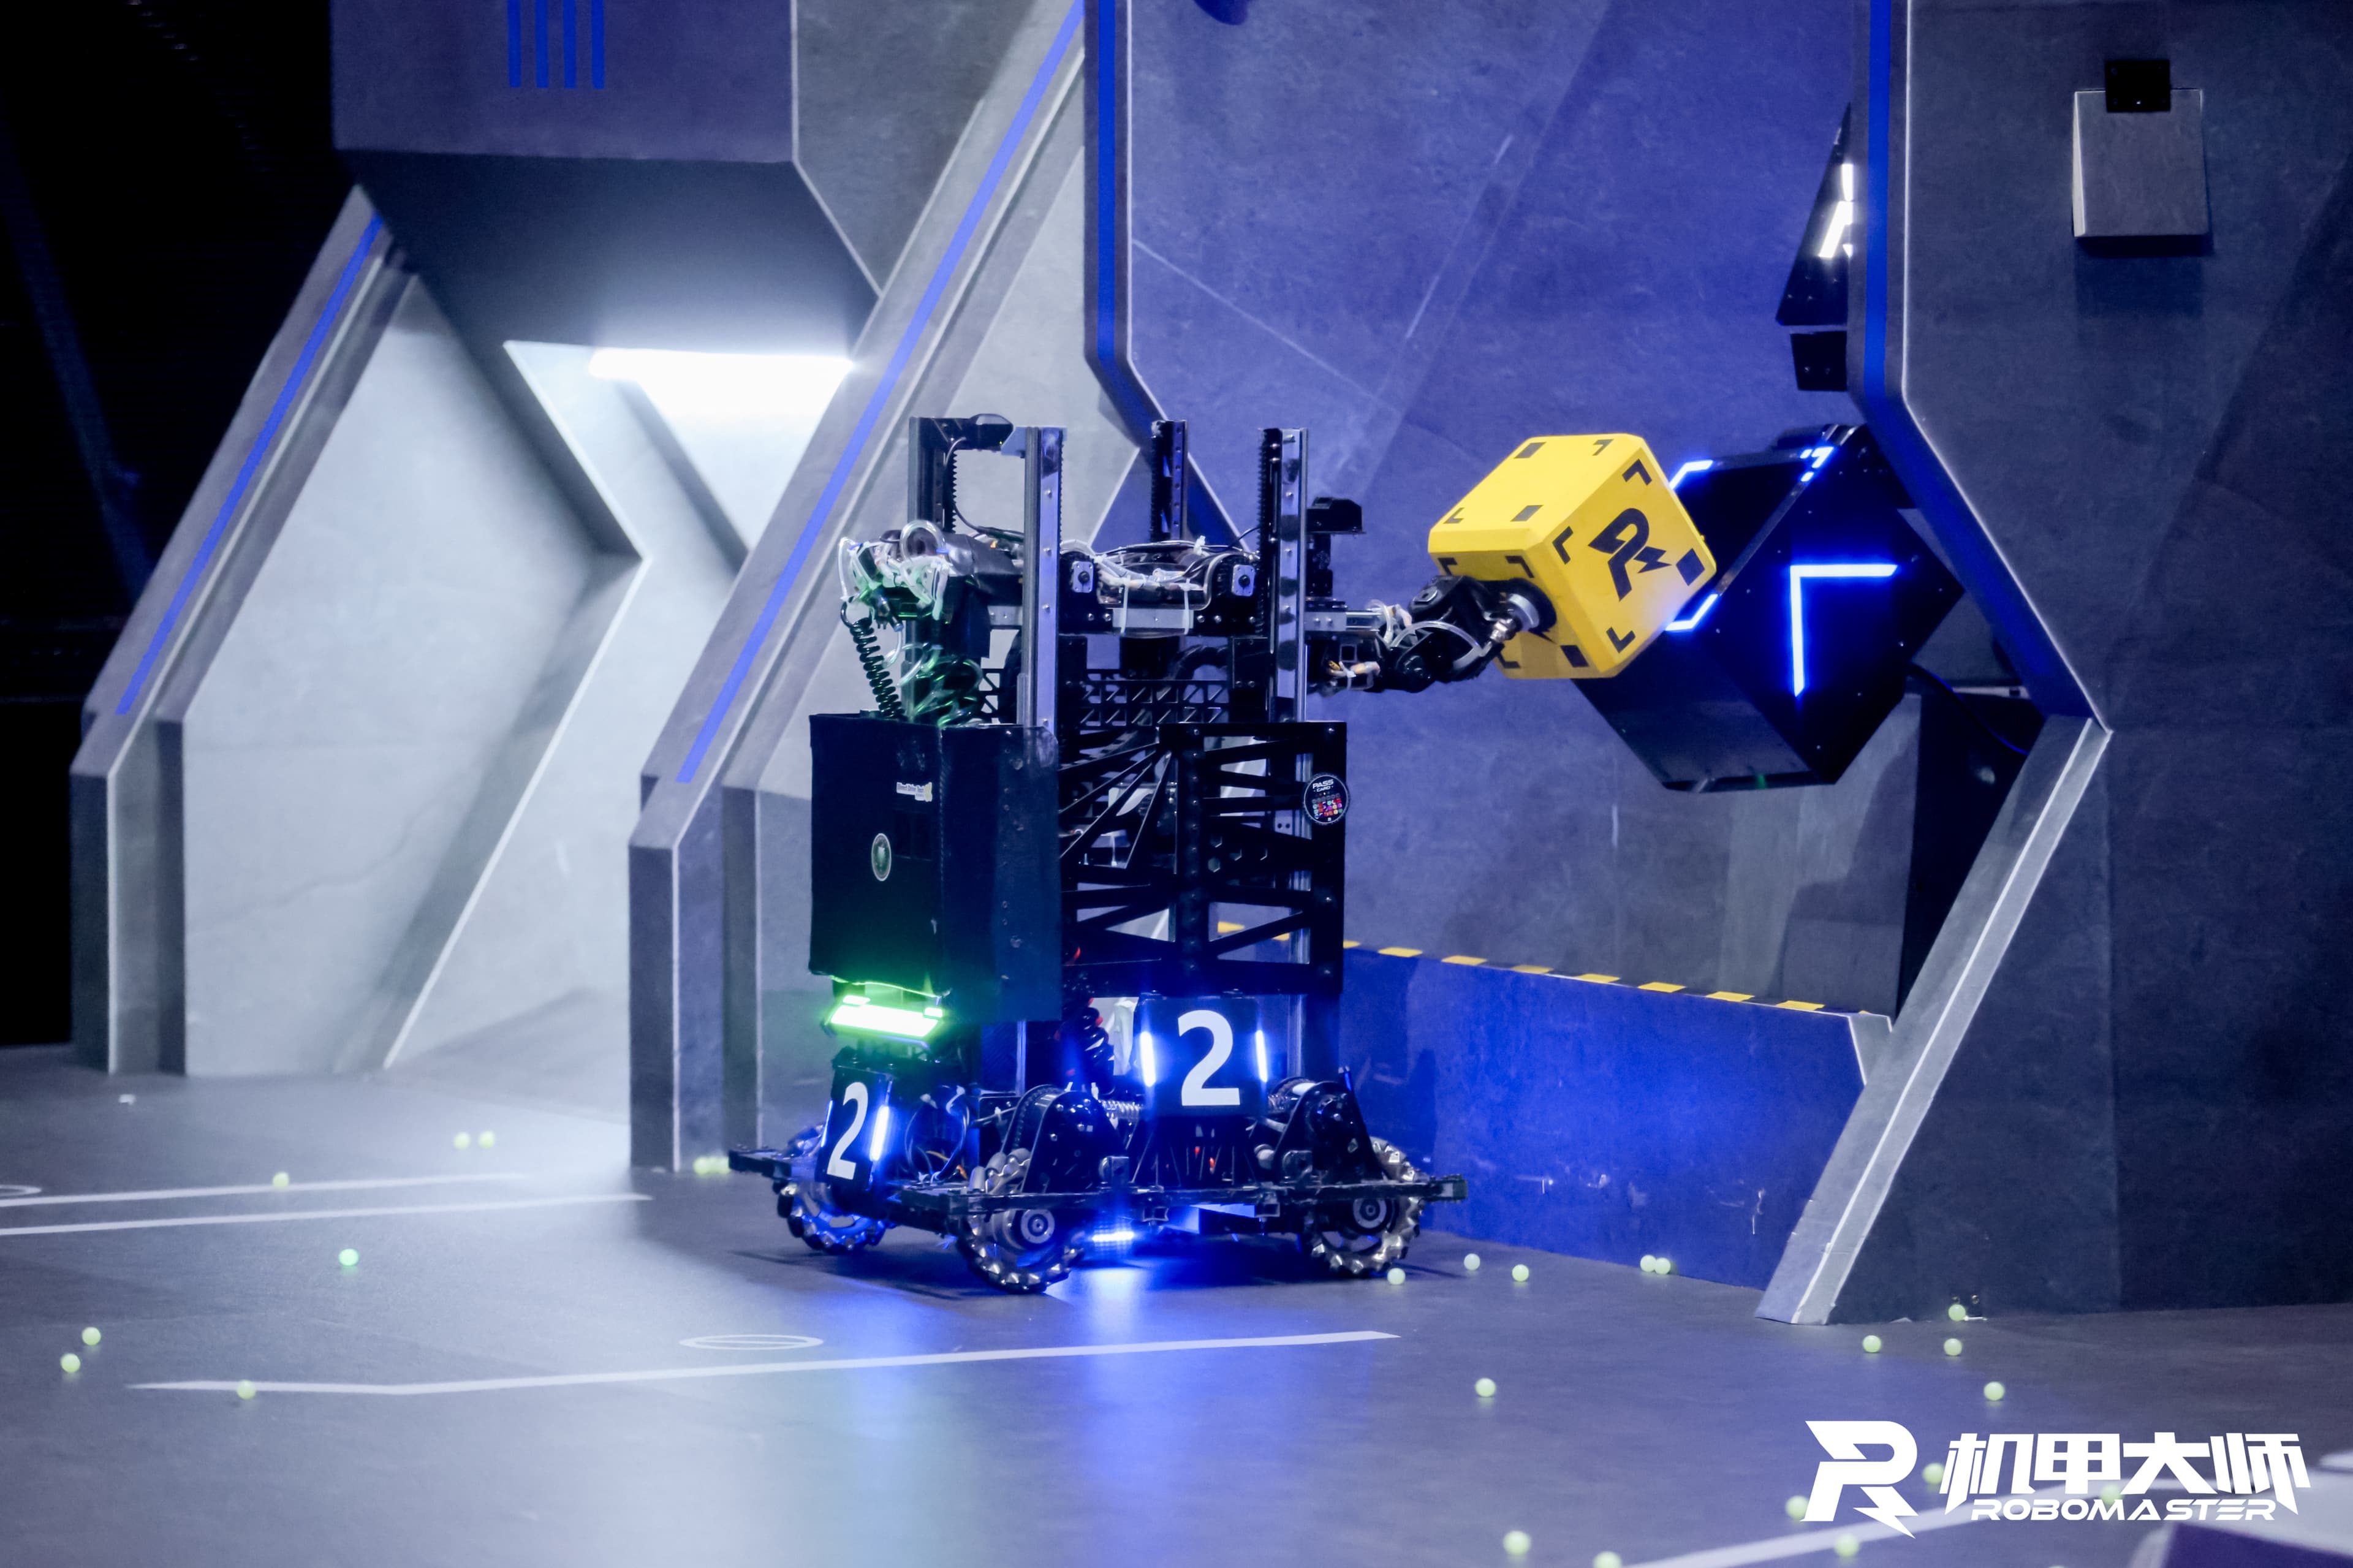
团队成员大多在本科期间担任 RoboMaster 主力,长期在机械、电控、视觉、算法和整机协同中磨炼,把赛场上的毫秒级判断带进今天的实验室系统。
RoboCon 排球赛
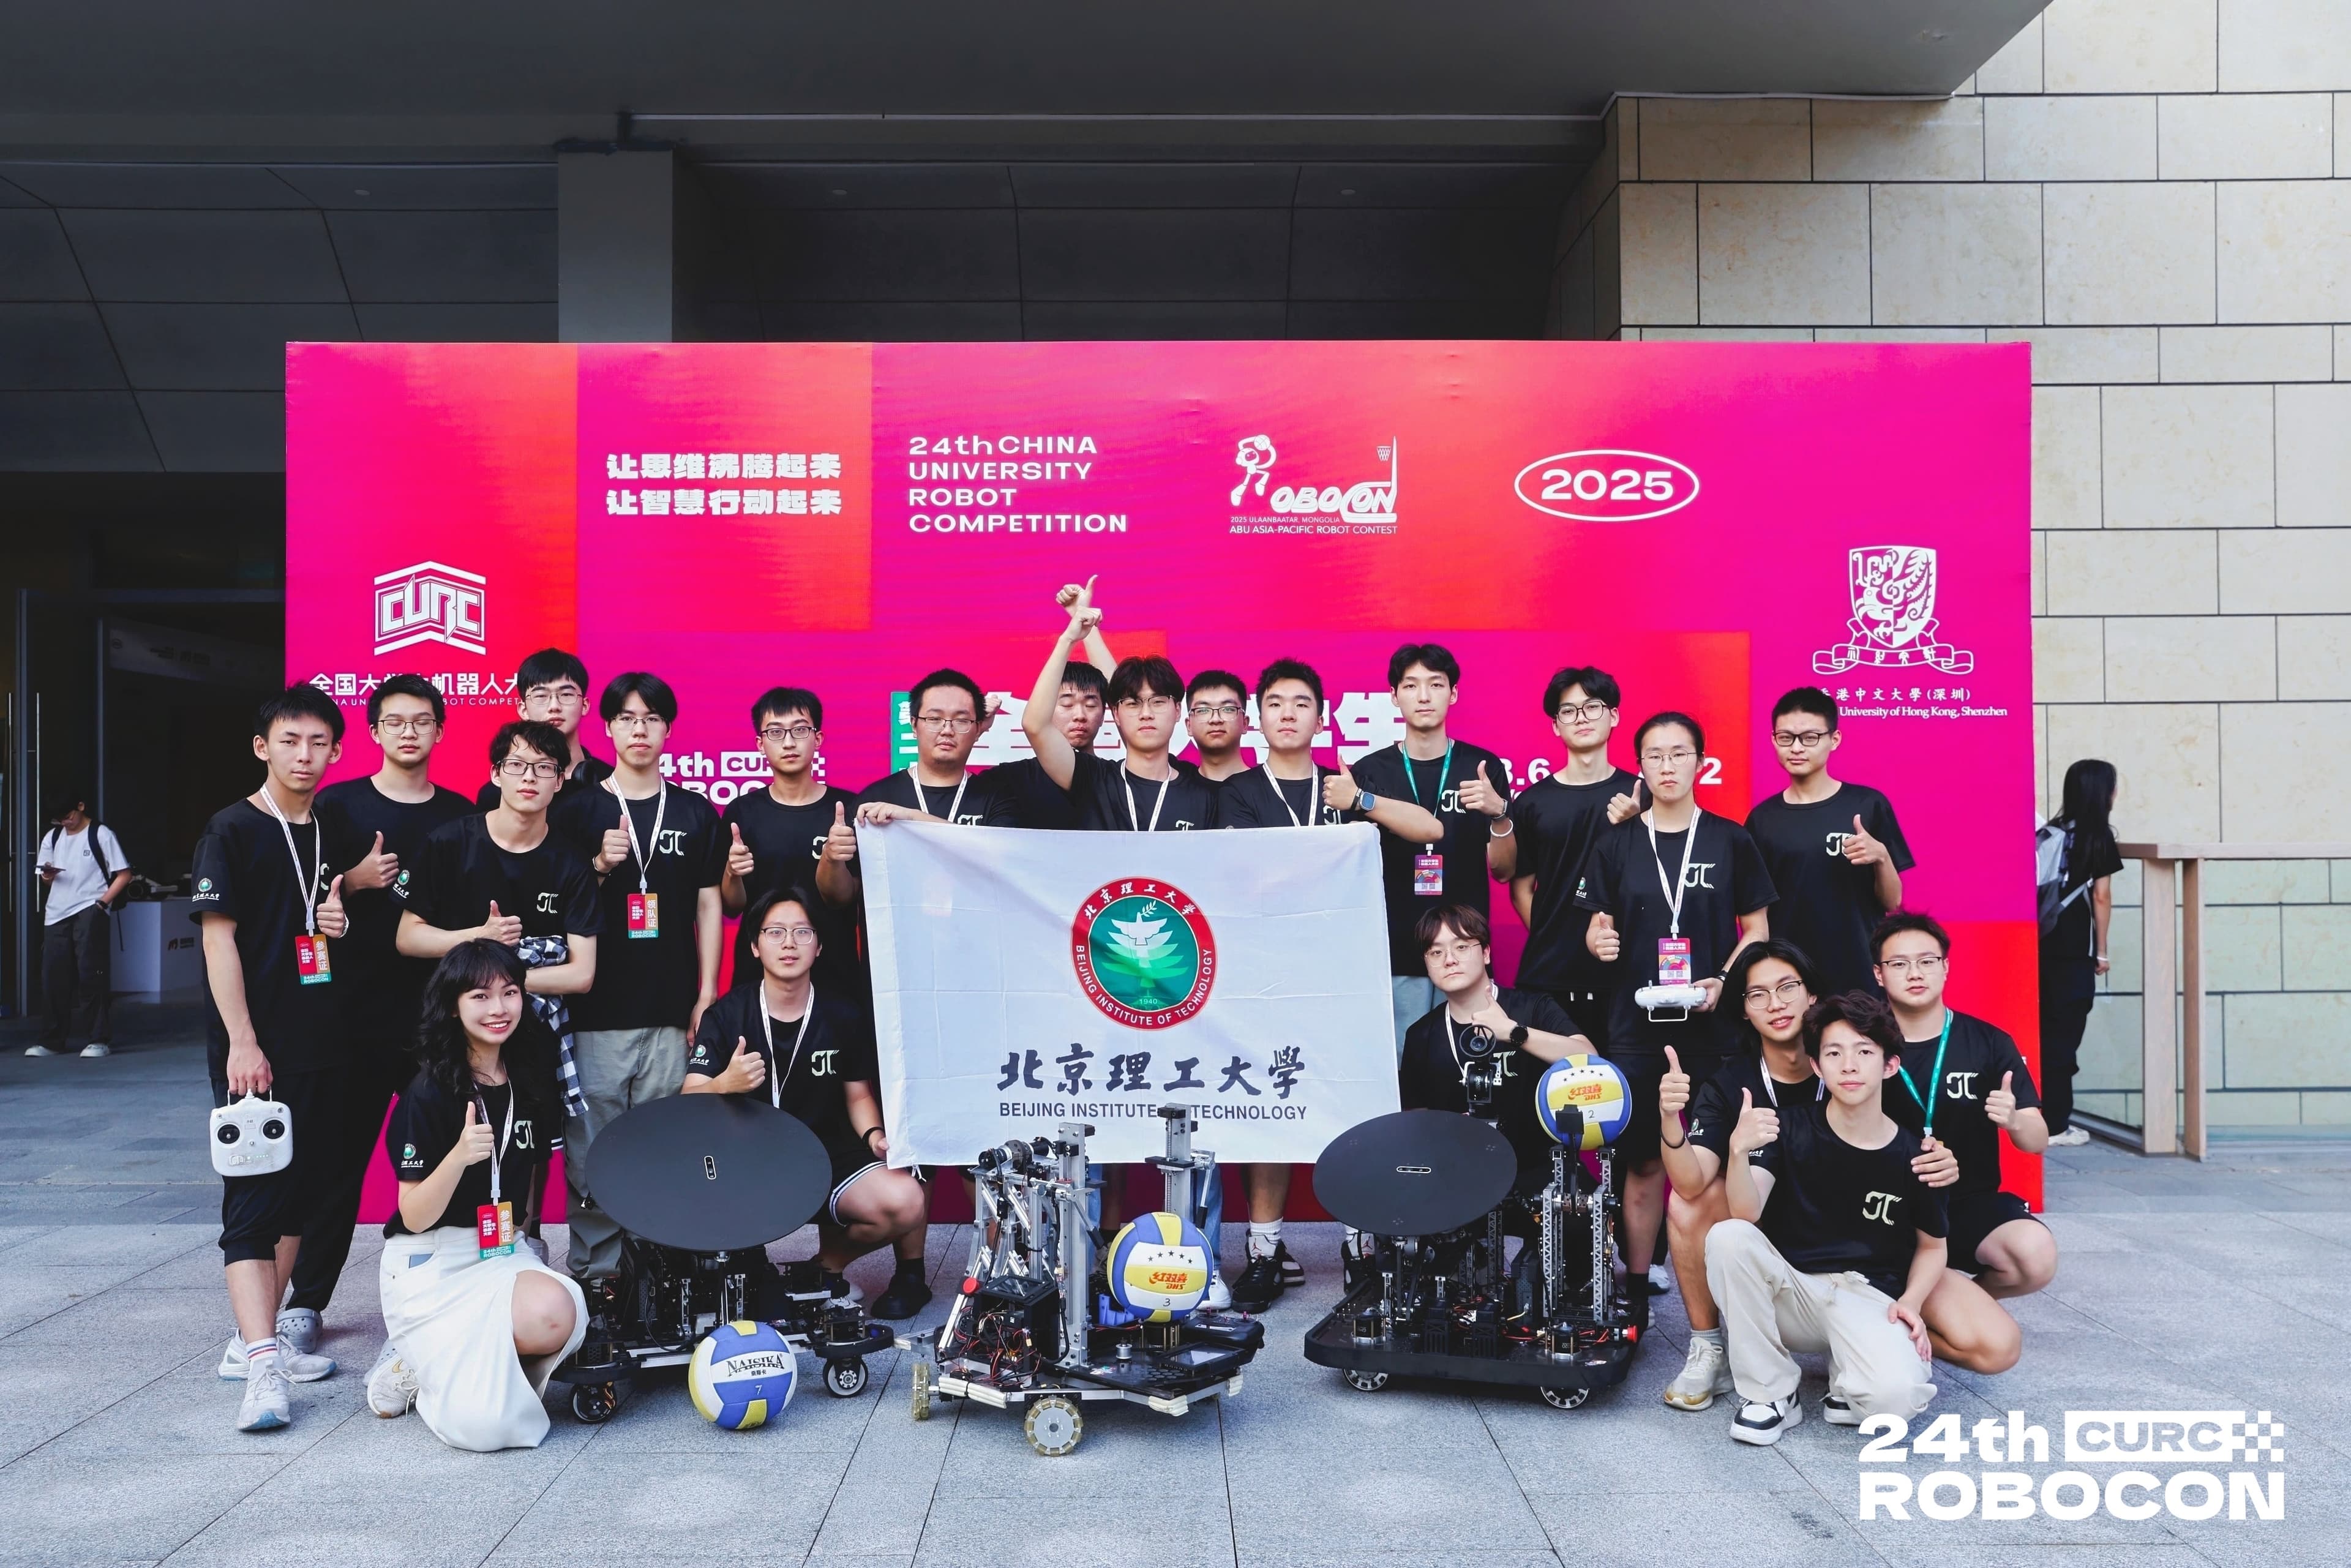
RoboCon 的球场更像一场持续运行的系统测试:感知、决策、机构和策略必须同时在线,团队也在一次次回合里学会把复杂性变成默契。
论文成果
团队成员参与的公开论文与研究成果,更多条目待输入。
OpenWAM: An Open, Modular Exploration Towards Systematic World-Action Model Pretraining
将世界—动作模型预训练拆分为可组合模块,并系统研究视觉、动作与具身数据的协同。
待输入
待输入
待输入
高等级生物安全实验室实际场景应用
把具身智能放进真正需要可靠性的场所:由带有机械臂和灵巧手的机器人,在高等级生物安全实验室中自主完成一系列复杂操作。
机器人自主完成六项实验室任务。
项目面向高等级生物安全实验室的真实工作流,让带有机械臂和灵巧手的机器人理解环境、识别器具,并依次完成清洁、消杀、喷洒、擦拭与转运等高约束操作。六段任务记录对应左侧六张动图,也是这套系统从感知到执行的完整链路。
实验室文化展板
技术塑造机器,文化塑造做技术的人。这里记录那些比参数更长久的共识。
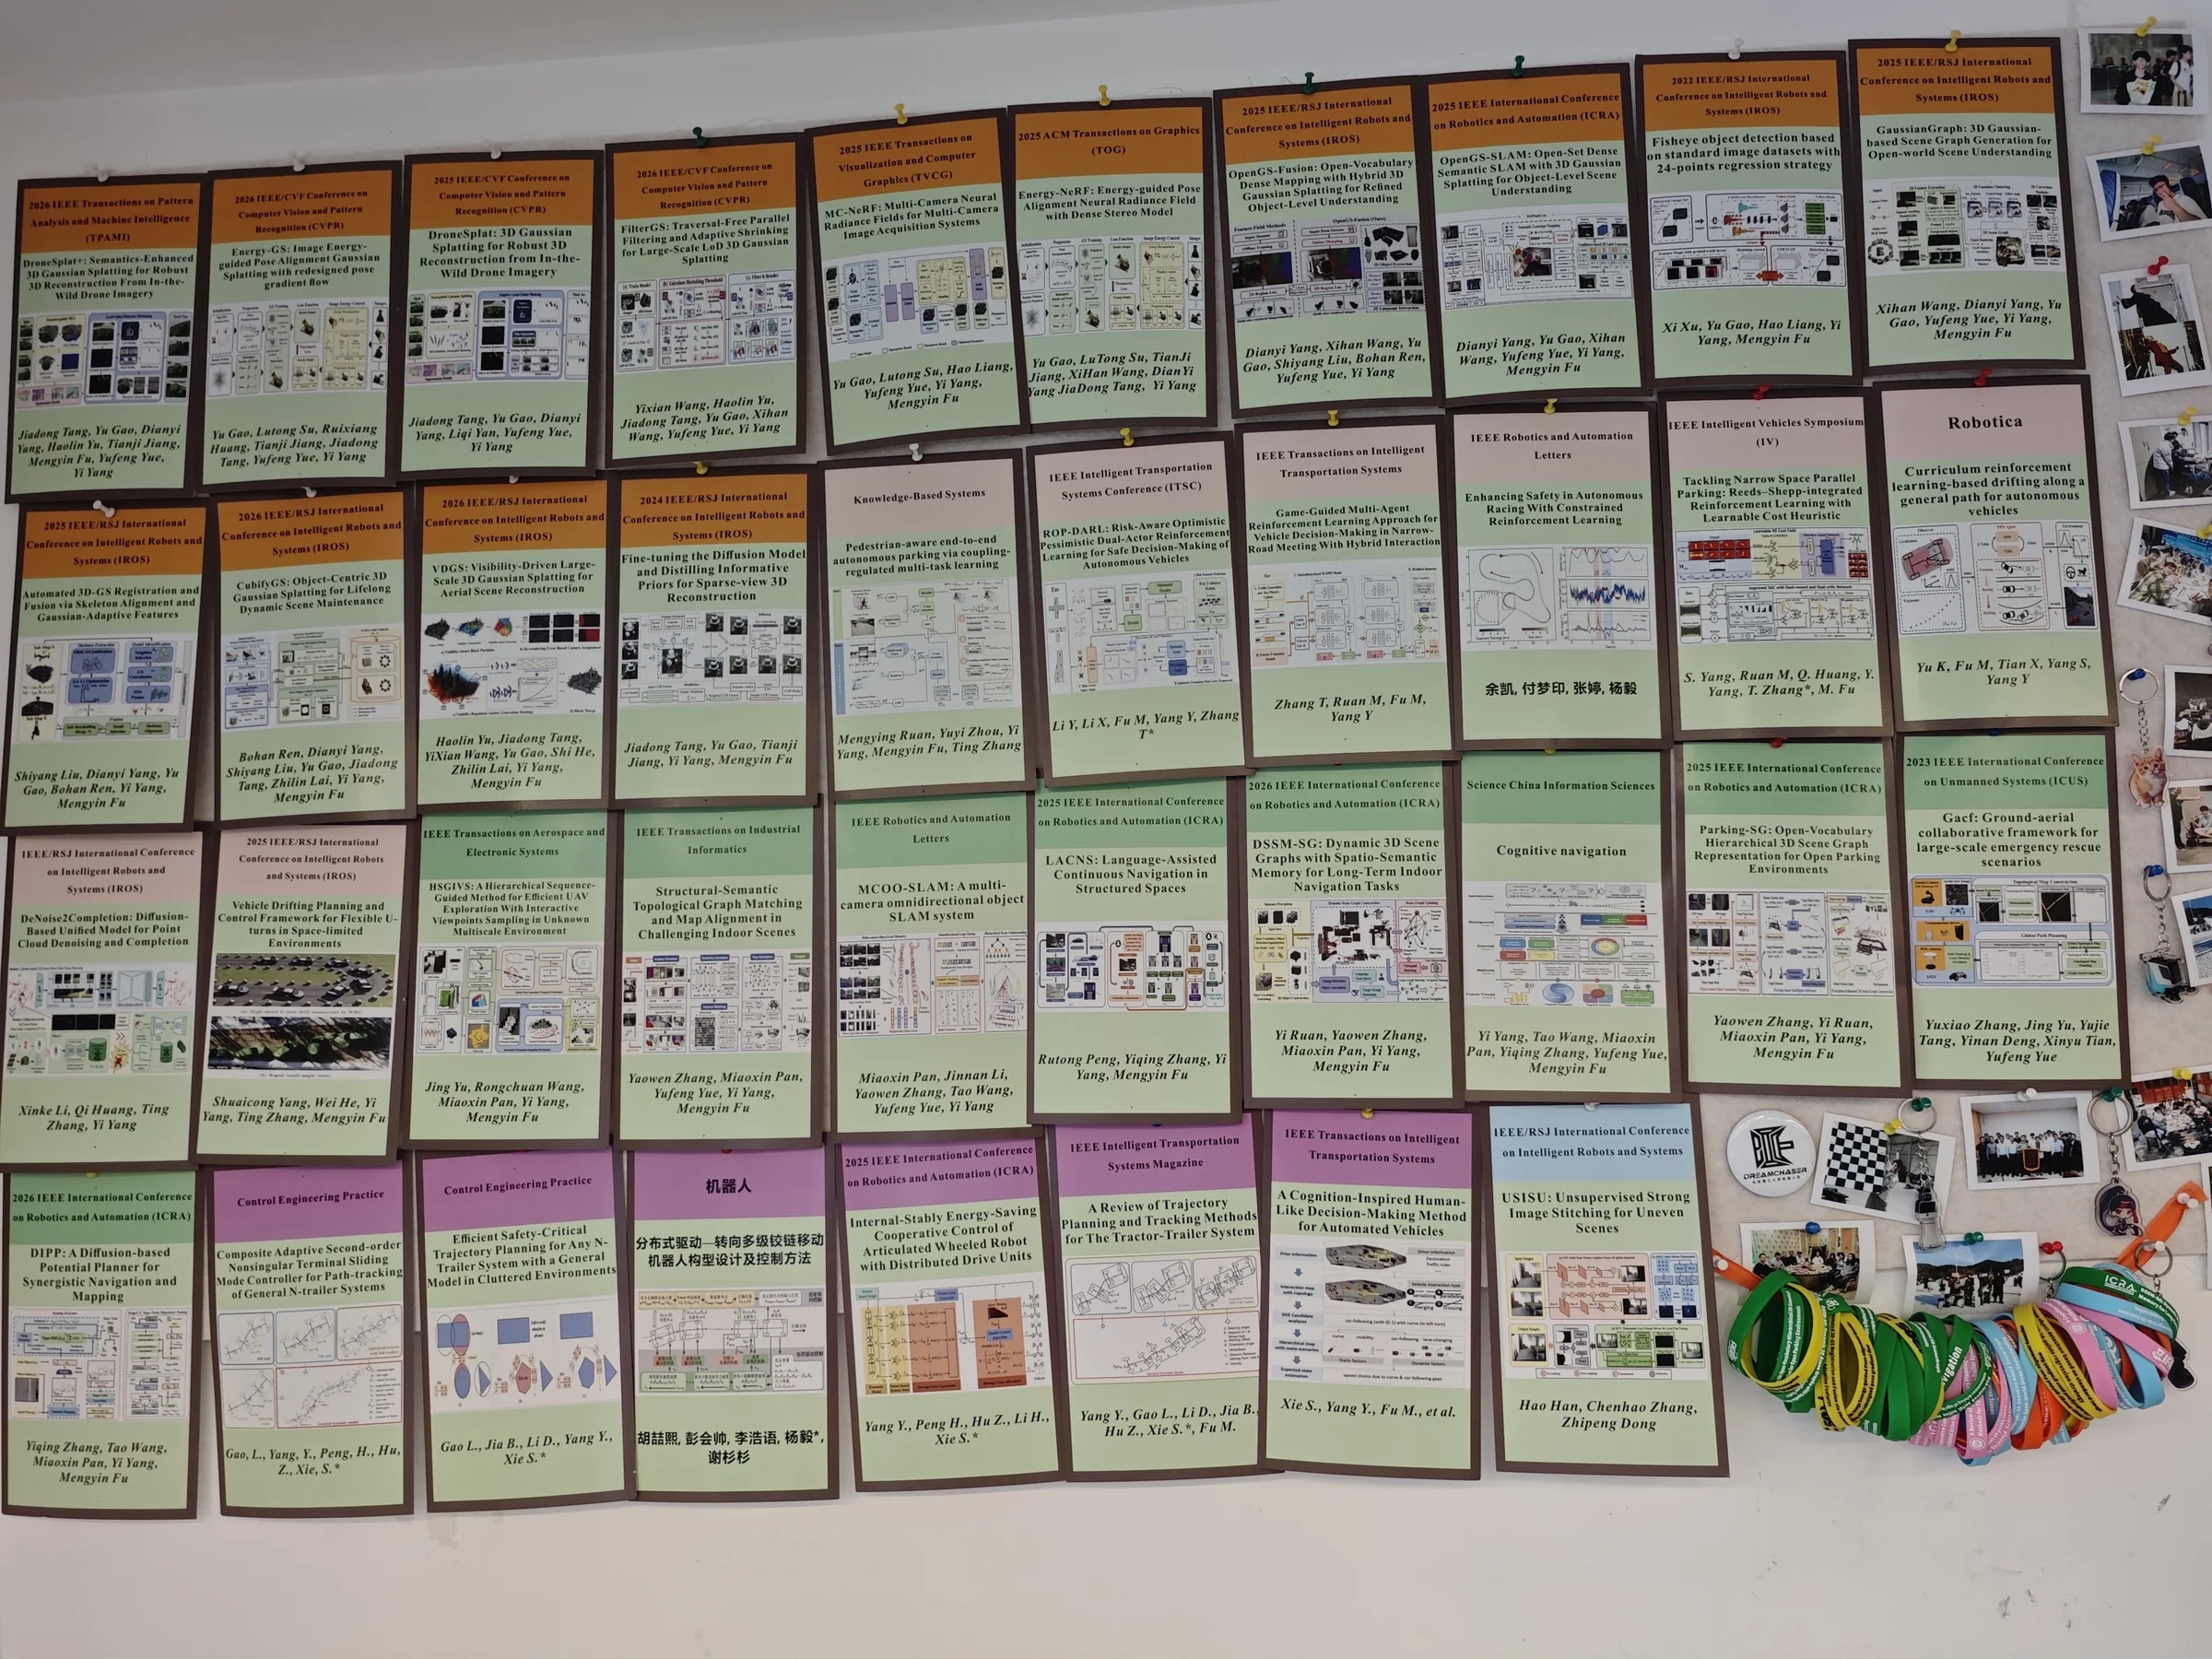
把论文贴在墙上,也把过程留在墙上
一张张展板记录研究问题如何被拆开、重组并最终形成成果。密集的论文不是终点,而是实验室持续讨论的地图。
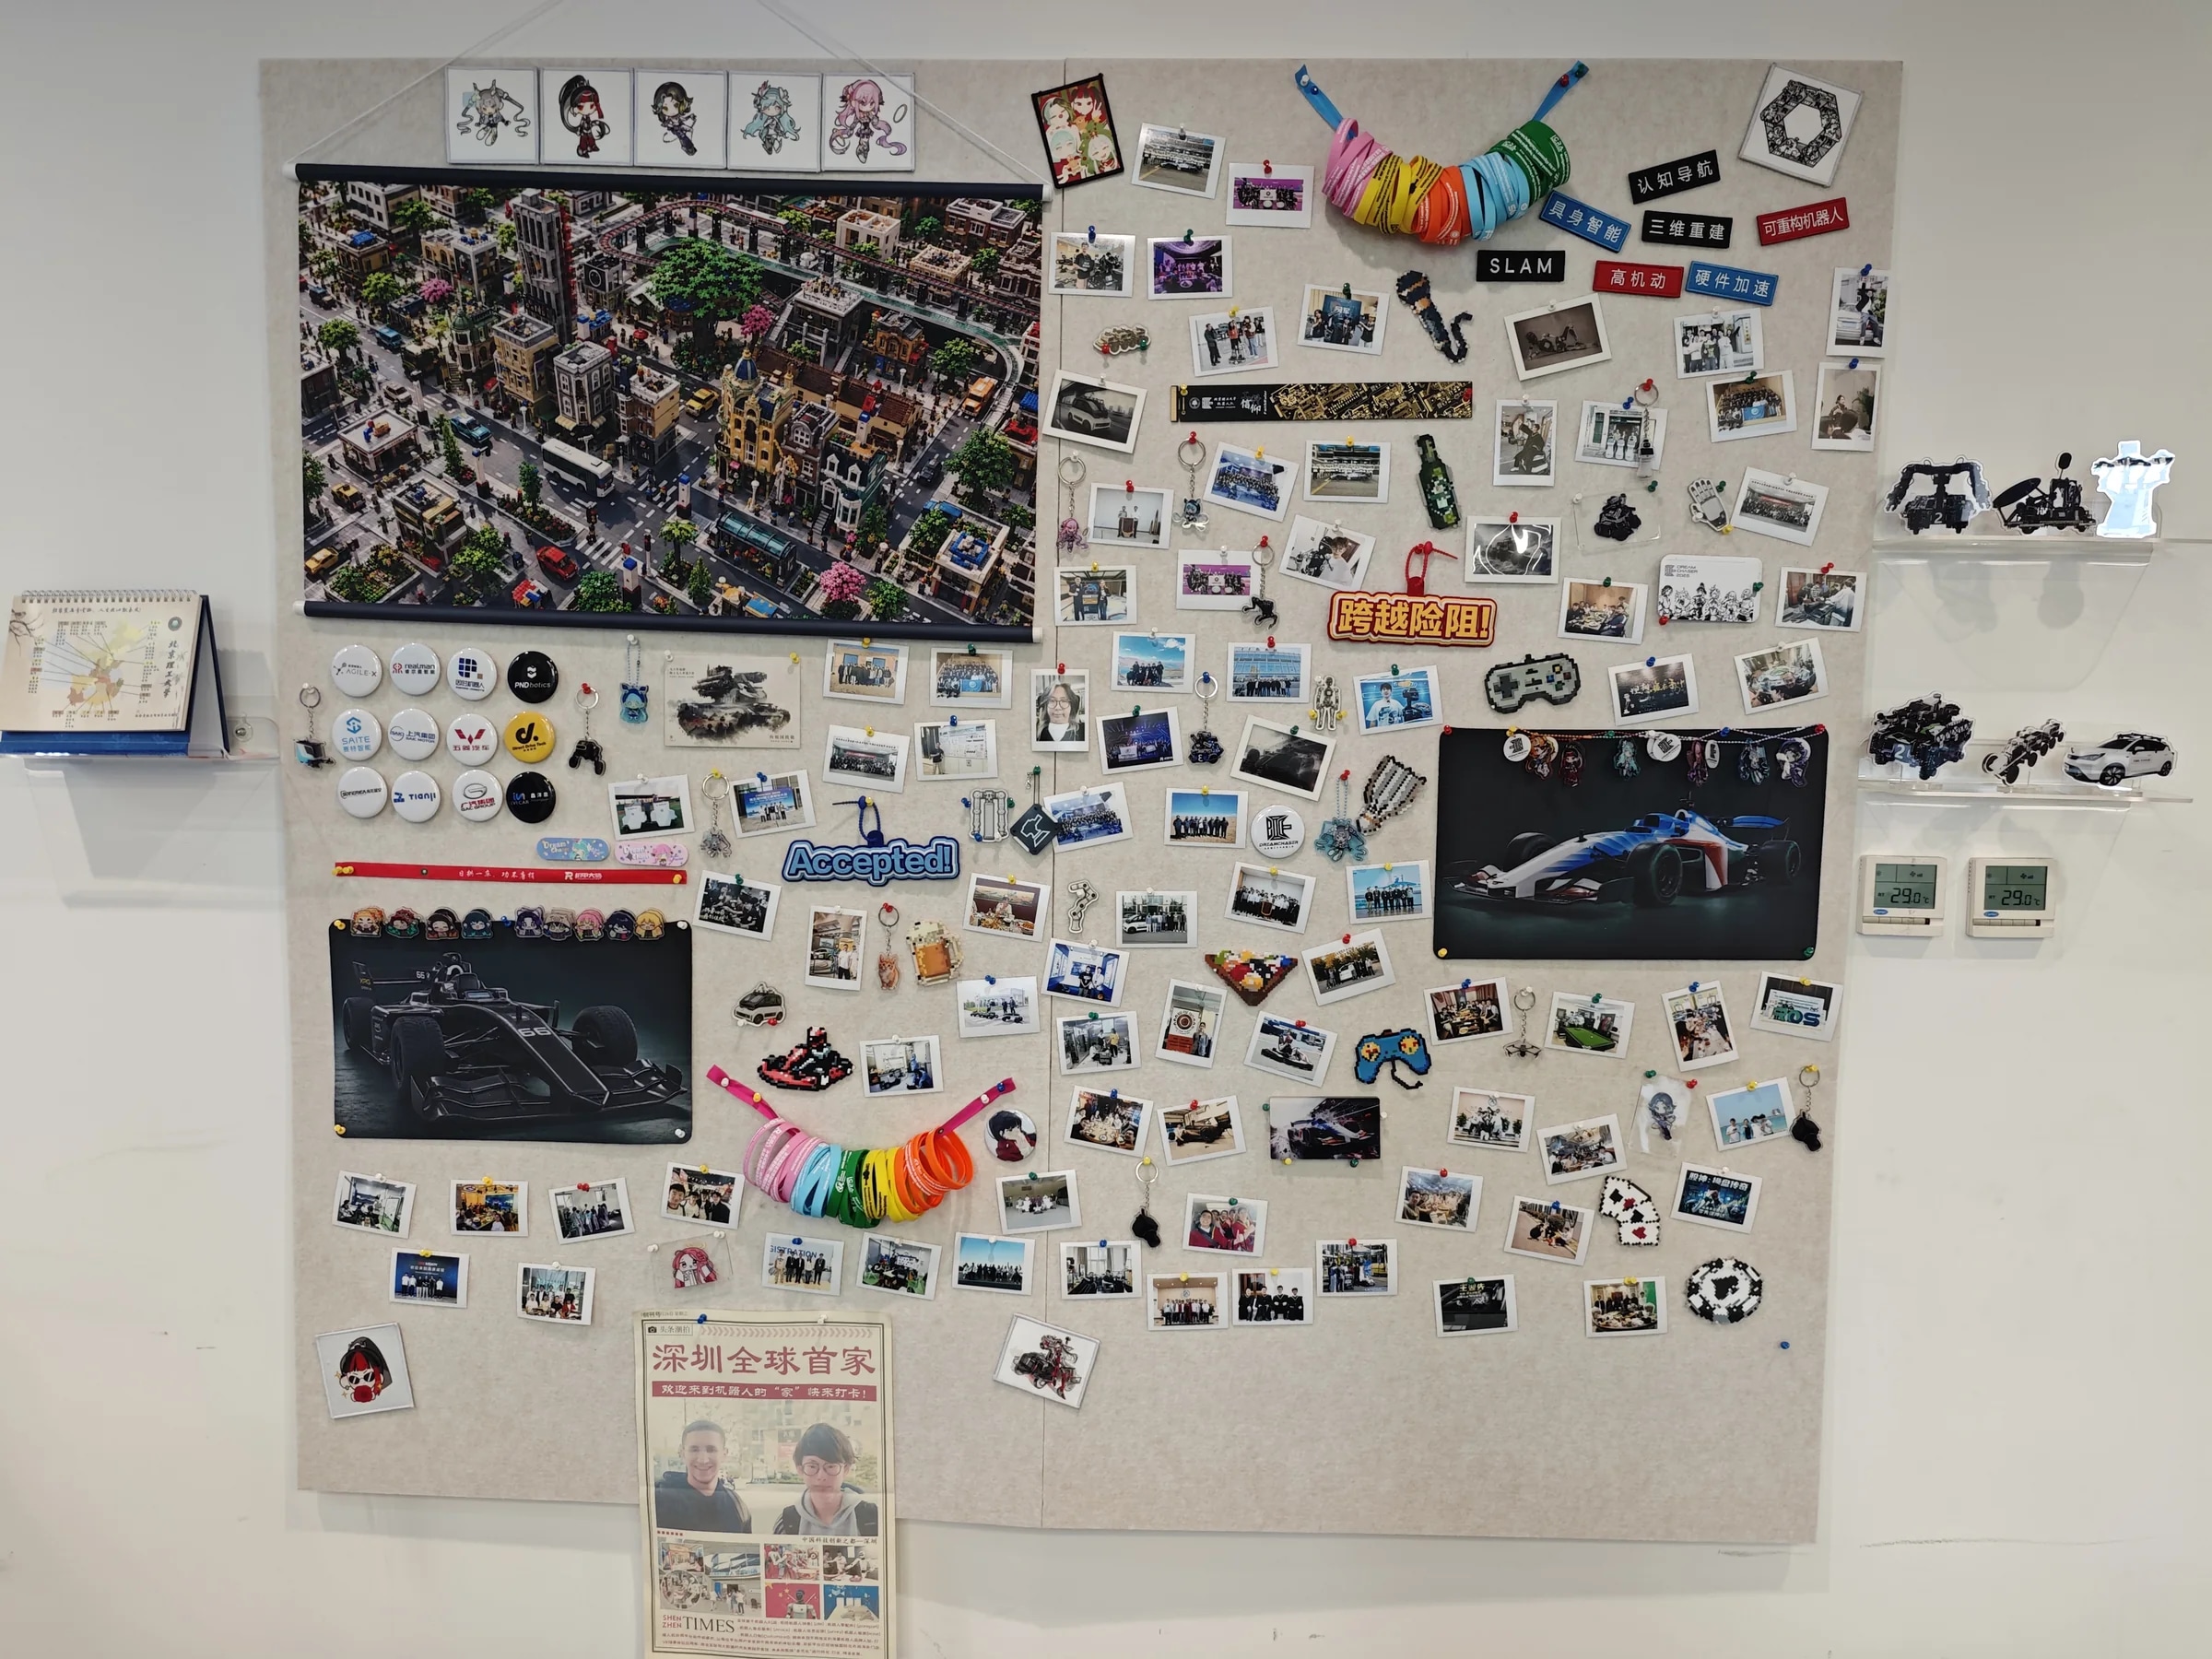
严肃研究之外,也要认真生活
照片、腕带、赛车、机器人和纪念物拼成共同记忆。它让实验室不只是一间工作空间,也是一群人长期建立起来的坐标。
一个把想法变成装置,
再把装置变成知识的地方。
Polaris Lab 聚焦具身智能中的真实交互问题:如何触碰、如何感受、如何控制,以及如何让复杂系统在实验台之外依然可靠。这里将持续归档成员、论文、原型和每一次值得记住的实验。
进入工作坊知识库